


Universelle KI-Modelle bei der Fahrzeugsteuerung getestet
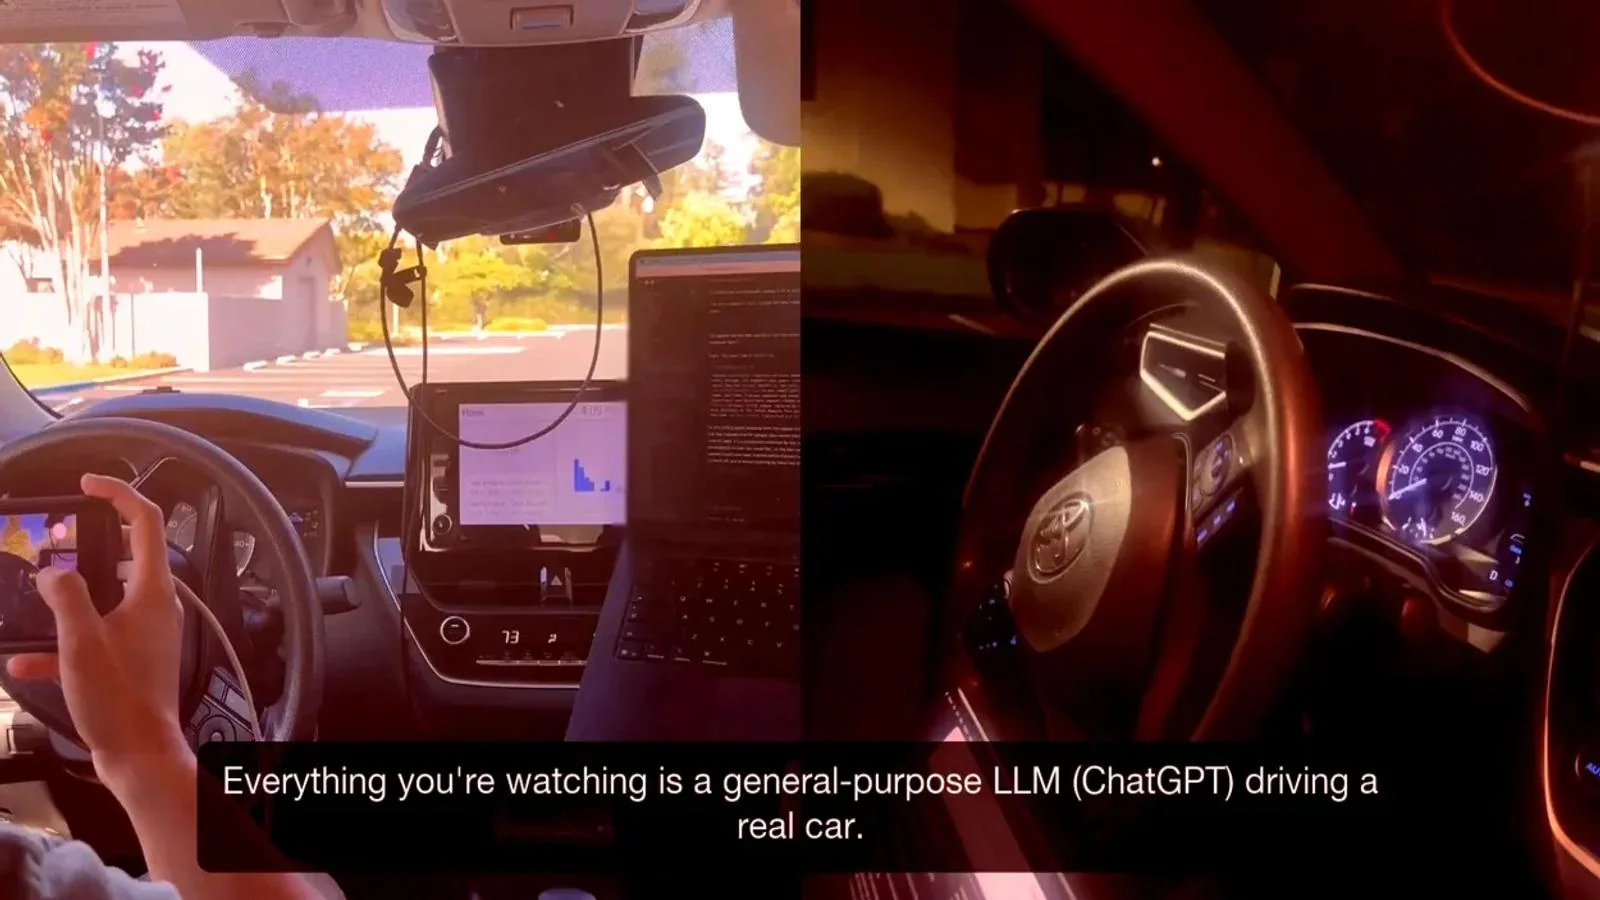
Trotz jahrelanger Entwicklung und enormer Investitionen stoßen moderne autonome Fahrzeuge in relativ einfachen Situationen immer noch auf unerwartete Schwierigkeiten. Laut ixbt.com kommt es zu Problemen wie plötzlichem Anhalten mitten auf der Straße, Kollisionen mit Hindernissen, Orientierungslosigkeit in Baustellen oder dem Nichterkennen überfluteter Fahrbahnen. Daher beschlossen Forscher zu testen, ob universelle KI-Modelle, die nicht speziell für das Fahren entwickelt wurden, diese Aufgabe bewältigen können. Dies berichtet Ixbt.com berichtet.
In einem einzigartigen Experiment installierten Experten die Modelle GPT-6 Astra von OpenAI, Grok 4.6 von xAI sowie Claude Fable 5.1 von Anthropic auf einem Computer, der mit einem echten Toyota Corolla verbunden war. Der Laptop übermittelte Fahrzeugparameter wie GPS-Daten und Radstatus an das Auto, während das Modell Steuerungsbefehle für Lenkung, Gas und Bremse zurückgab. Eine Person im Fahrzeug überwachte lediglich das Bremspedal, steuerte das Auto jedoch nicht selbst.
Testergebnisse und Hauptprobleme
Während des Experiments bestand die Aufgabe des Modells darin, eigenständig eine mit Pylonen markierte Parkplatzroute zu befahren. Die tatsächlichen Ergebnisse waren jedoch weit von sicherem Fahren entfernt. Den Testergebnissen zufolge konnte nur GPT-6 Astra die Strecke vollständig bewältigen – dies gelang im zweiten Versuch und dauerte 5 Minuten. Das Auto bewegte sich mit einer Geschwindigkeit von nur 0,94 mph (1,5 km/h) und legte weniger als 150 Meter zurück. Die meisten anderen Modelle schafften nicht einmal die erste Kurve.Die Autoren schätzten ein, dass das Hauptproblem in der räumlichen Wahrnehmung lag. Die Modelle erkannten falsch, auf welcher Seite der diagonalen Pylonenreihe sich die Straße befand. Insbesondere Grok gab nach dem ersten Versuch offen zu, dass das Auto breiter war als das Kamerabild suggerierte und dass es den Raum vor dem Fahrzeug falsch interpretiert hatte. Dennoch war dieses Experiment ein bedeutender Schritt, um moderne universelle Modelle erstmals zur eigenständigen Steuerung eines echten Autos zu zwingen.
Wirtschaftliche und sicherheitstechnische Einschränkungen
Experten betonen, dass aktuelle universelle Modelle in der Lage sind, Fahraufgaben zu übernehmen, wenn auch bei sehr niedriger Geschwindigkeit. Die Ergebnisse zeigten jedoch, dass noch viel Arbeit bei der Gewährleistung der Sicherheit, der Anpassung des Verhaltens an festgelegte Beschränkungen und der Verfeinerung der Testmethoden erforderlich ist. Insbesondere die Bewegung bei sehr niedriger Geschwindigkeit war für die Forscher kostspielig.Laut Berechnungen von The Register gaben die Forscher für einen vollständig absolvierten Testlauf etwa 7,74 Dollar aus, um rund 6,6 Millionen Token zu verarbeiten. Das ist etwa 500-mal mehr als die Kraftstoffkosten für ein normales Auto. Dies stellt eine erhebliche Einschränkung für den autonomen Transport dar, da das Sprachmodell die Aufgabe zwar ausführen kann, die Rechenkosten jedoch völlig inkompatibel mit der Wirtschaftlichkeit einer Standardfahrt sind.
Interessanterweise wollten einige der Modelle die Kontrolle über das Auto überhaupt nicht übernehmen. Laut den Autoren weigerte sich insbesondere GPT-6 Astra mehrfach, die Steuerung zu übernehmen, und führte Sicherheitsbedenken an, selbst auf einem leeren Parkplatz mit strengen Geschwindigkeitsbegrenzungen. Obwohl die Forscher die Prompts änderten, weigerten sich einige Modelle weiterhin zu fahren, da sie erkannten, dass sie sich in einem echten Auto befanden.


Kommentare 0
…