


Schweizer Wissenschaftler entwickeln eine Roboterhand, die auf Fingern läuft
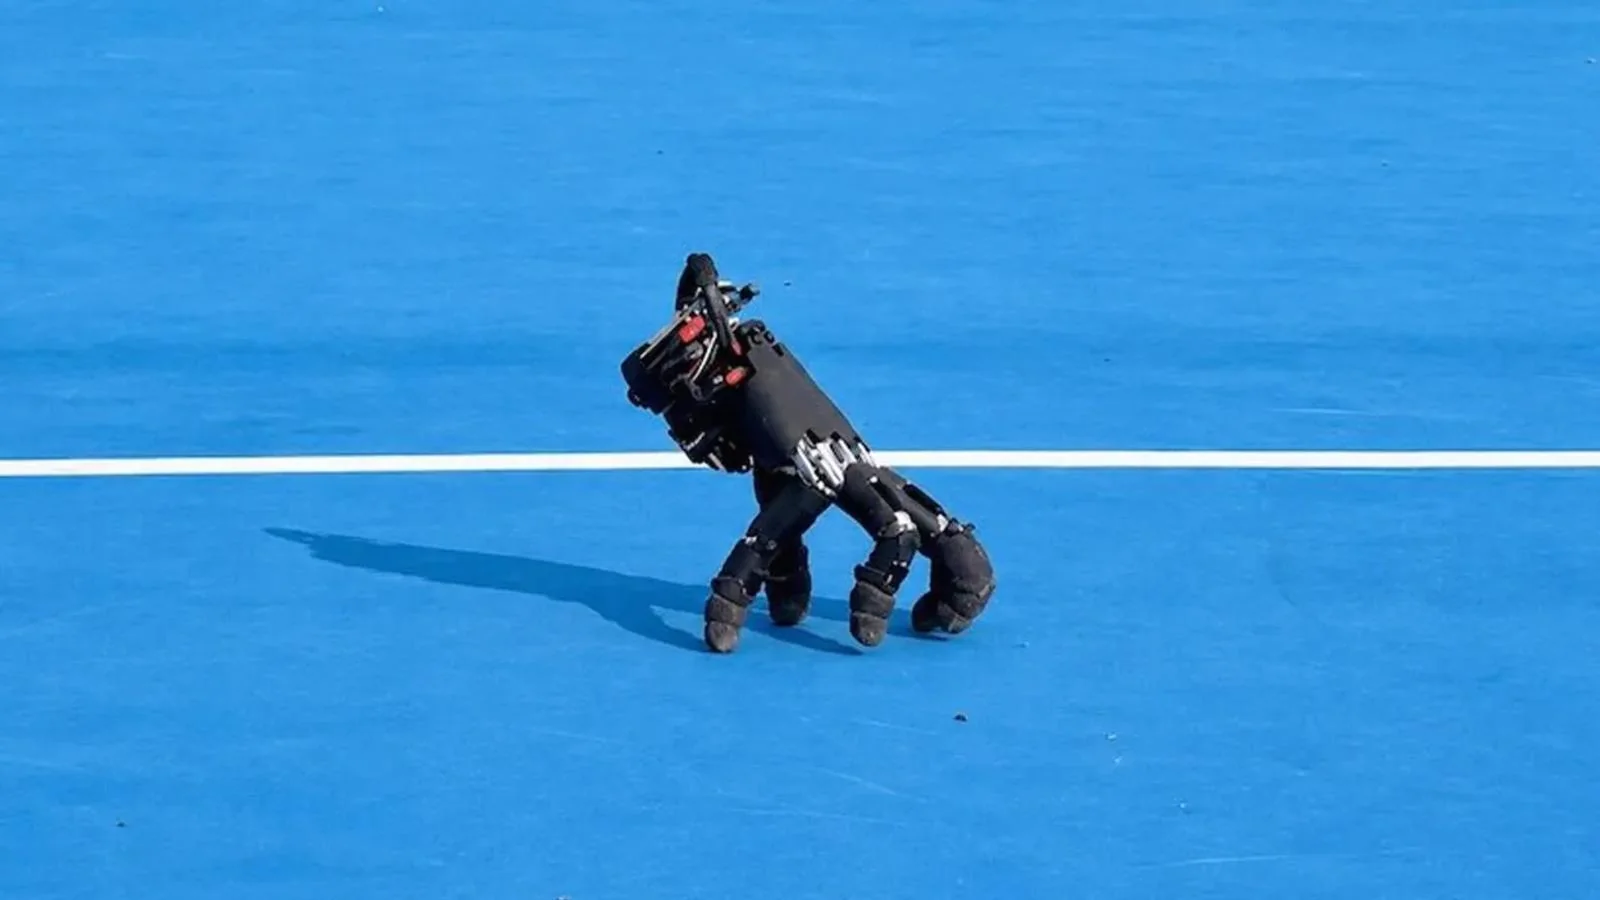
Experten des Soft Robotics Labors der ETH Zürich haben eine einzigartige Roboterhand entwickelt, die sich selbstständig auf ihren Fingerspitzen bewegen kann. Laut Ixbt.com hat dieses innovative Gerät bewiesen, dass es nicht nur das Gleichgewicht halten, sondern sich auch an verschiedene Oberflächen anpassen und mit Objekten in der Umgebung interagieren kann. Dies berichtet Ixbt.com berichtet .
Während des Experiments verwendeten die Wissenschaftler eine fertige anthropomorphe Roboterhand und entschieden sich, deren Fingerlänge und Steuerungseinheit nicht zu verändern. Da menschliche Finger unterschiedliche Längen haben, erschwert eine solche Geometrie die Aufgabe, die Stabilität während der Bewegung zu gewährleisten, erheblich. Um das System jedoch wirklich autonom zu machen, wurden ein spezieller Akku, ein Rechenmodul und eine Reihe von Sensoren installiert.
Zur Erstellung des Steuerungsalgorithmus wurde eine Methode des Reinforcement Learning in einer virtuellen Umgebung verwendet. Während des Trainings wurde das AI-System für erfolgreiche Bewegungen belohnt und gleichzeitig darauf trainiert, die natürliche Position der Finger beizubehalten. Nach zahlreichen Versuchen lernte der Algorithmus, eigenständig Trajektorien zur Gleichgewichtserhaltung zu wählen, und das fertige Modell wurde auf das physische Gerät übertragen.
Tests auf verschiedenen Oberflächen und praktische Fähigkeiten
Bei praktischen Tests konnte sich die Roboterhand sowohl in Innenräumen als auch im Freien über mehr als zehn verschiedene Oberflächen bewegen. Sie lief erfolgreich auf Oberflächen mit unterschiedlichen Reibungskoeffizienten wie Fliesen, Gras und Steinen und passte die Fingerbewegungen je nach Bedingungen schnell an. Als speziellen Test erprobten die Experten auch eine Computersteuerung.Während des Experiments drückte die Roboterhand, ohne das Gleichgewicht zu verlieren, nacheinander die Pfeiltasten auf einer Computertastatur und schloss eigenständig ein Level des Puzzlespiels Sokoban ab. Diese Fähigkeit zur autonomen Fortbewegung ist für Robotersysteme, die in engen Räumen arbeiten, in Zukunft von großer Bedeutung.
So könnte beispielsweise ein großer Roboter seine Hand in der Nähe eines schmalen Spalts lassen, damit diese selbstständig ein internes Bedienelement erreicht, den notwendigen Vorgang ausführt und zurückkehrt. Ein solcher Ansatz macht es überflüssig, den gesamten Manipulator des Hauptmechanismus in einen engen Bereich zu zwängen.
Zukünftige wissenschaftliche Pläne
Die Projektautoren sind der Meinung, dass die Fähigkeit zur eigenständigen Fortbewegung Roboterhände für menschenzentrierte Schnittstellen und räumliche Arbeiten universeller macht. Der nächste Schritt in dieser Richtung wird die Kombination der unabhängigen Fortbewegung mit komplexeren Manipulationen sein.In Zukunft soll die Roboterhand nicht nur selbstständig den Zielpunkt erreichen, sondern dort auch komplexe Arbeitsvorgänge fehlerfrei ausführen können. Dies wird die Fähigkeiten von Robotern in Industrie und Alltag auf ein neues Niveau heben.


Kommentare 0
…