


Modelos de IA universales probados en la conducción de automóviles
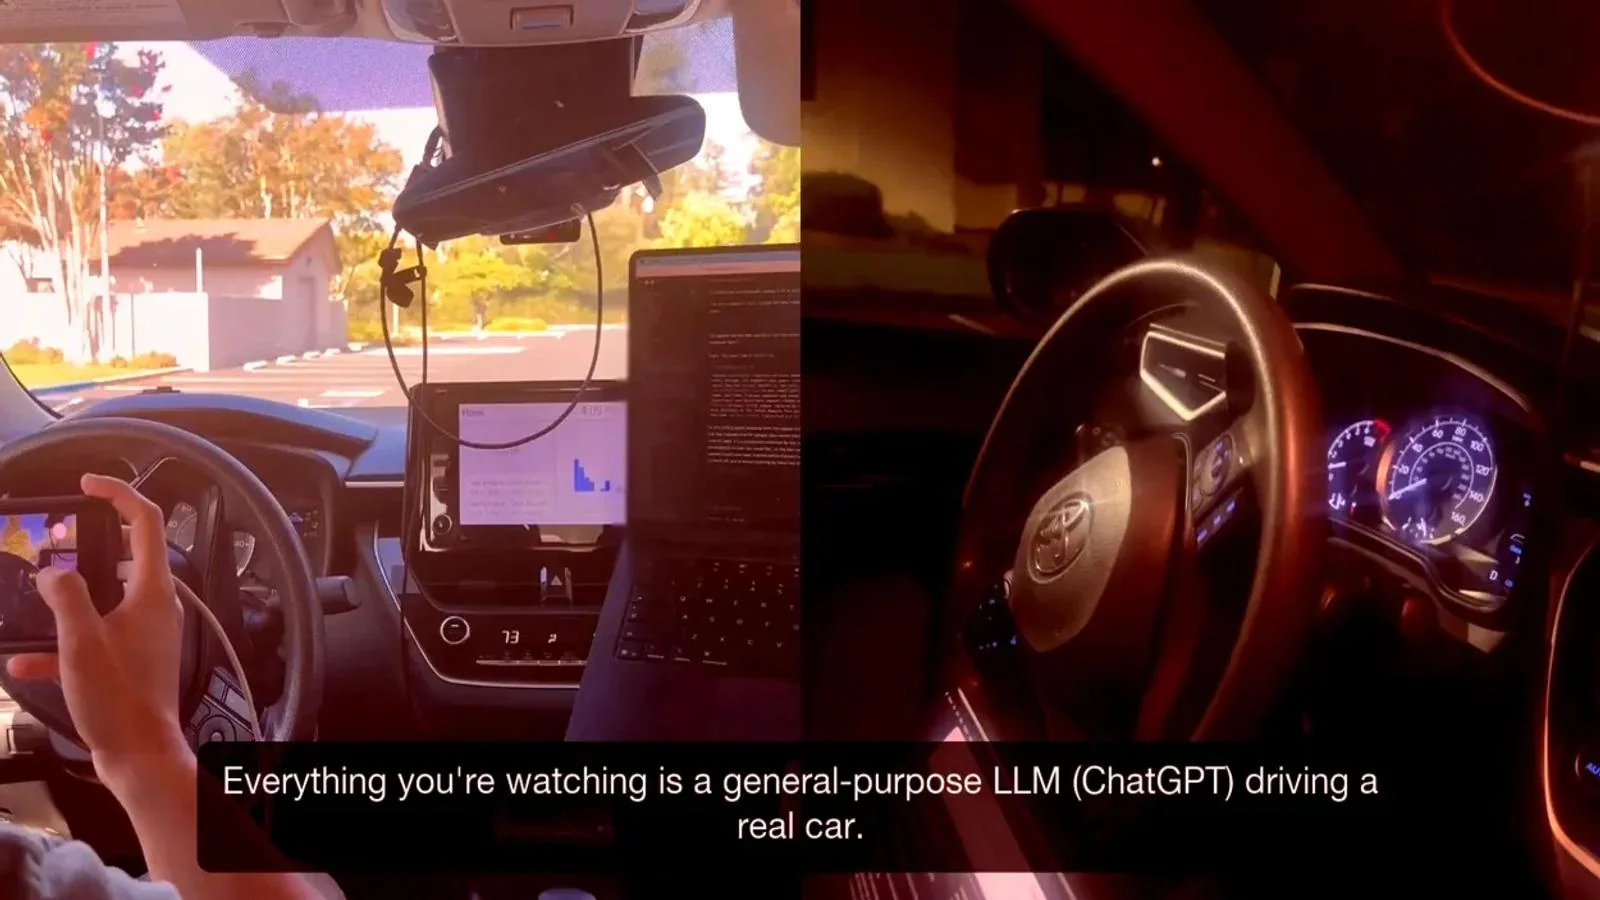
A pesar de años de desarrollo y enormes gastos, los coches autónomos modernos siguen enfrentándose a dificultades inesperadas en situaciones relativamente sencillas. Según ixbt.com, se encuentran con paradas repentinas en medio de la carretera, colisiones con obstáculos, confusión en zonas de obras o incapacidad para reconocer calzadas inundadas. Ante esto, los investigadores decidieron comprobar si los modelos de IA universales, no diseñados específicamente para conducir, podían realizar esta tarea. Así lo informa Ixbt.com informa al respecto.
En un experimento único, los expertos instalaron los modelos GPT-6 Astra de OpenAI, Grok 4.6 de xAI y Claude Fable 5.1 de Anthropic en un ordenador conectado a un Toyota Corolla real. El portátil transmitía los parámetros del coche, como datos de GPS y el estado de las ruedas, mientras que el modelo devolvía comandos de dirección, aceleración y frenado. La persona dentro del coche solo controlaba el pedal del freno, pero no conducía el vehículo.
Resultados de las pruebas y problemas principales
Durante el experimento, la tarea del modelo era recorrer de forma autónoma una ruta de estacionamiento marcada por conos. Sin embargo, los resultados reales distaron mucho de ser fiables. Según los resultados, solo GPT-6 Astra logró completar la trayectoria, en el segundo intento y en 5 minutos. El coche se movía a solo 0,94 mph (1,5 km/h), recorriendo menos de 150 metros. La mayoría de los otros modelos ni siquiera pudieron completar el primer giro.Según los autores, el problema principal estaba relacionado con la percepción espacial. Los modelos identificaron erróneamente a qué lado de la fila de conos diagonales estaba la carretera. Grok, en particular, admitió tras el primer intento que el coche resultó ser más ancho que la imagen de la cámara y que interpretó mal el espacio frente al vehículo. No obstante, este experimento es un paso significativo al obligar por primera vez a modelos universales modernos a conducir un coche real.
Limitaciones económicas y de seguridad
Los expertos señalan que los modelos universales actuales son capaces de realizar tareas de conducción, aunque a velocidades muy bajas. Sin embargo, los resultados mostraron que aún queda mucho por trabajar en seguridad, adaptación del comportamiento a límites establecidos y métodos de verificación. Incluso el movimiento a muy baja velocidad resultó costoso para los investigadores.Según los cálculos de The Register, para una prueba completada con éxito, los investigadores gastaron 7,74 dólares en procesar unos 6,6 millones de tokens. Esto es aproximadamente 500 veces más que el coste de combustible de un coche normal. Para el transporte autónomo, esta es una limitación importante, ya que el modelo de lenguaje puede realizar la tarea, pero sus costes computacionales no se ajustan en absoluto a la economía de un viaje convencional.
Curiosamente, algunos modelos no quisieron tomar el control del vehículo en absoluto. Según los autores, GPT-6 Astra, en particular, se negó a conducir varias veces alegando motivos de seguridad, incluso en un aparcamiento vacío y con límites de velocidad estrictos. A pesar de que los investigadores cambiaron las solicitudes, algunos modelos, al darse cuenta de que estaban ante un coche real, siguieron negándose a conducirlo.


Comentarios 0
…