


Científicos suizos crean una mano robótica capaz de caminar sobre sus dedos
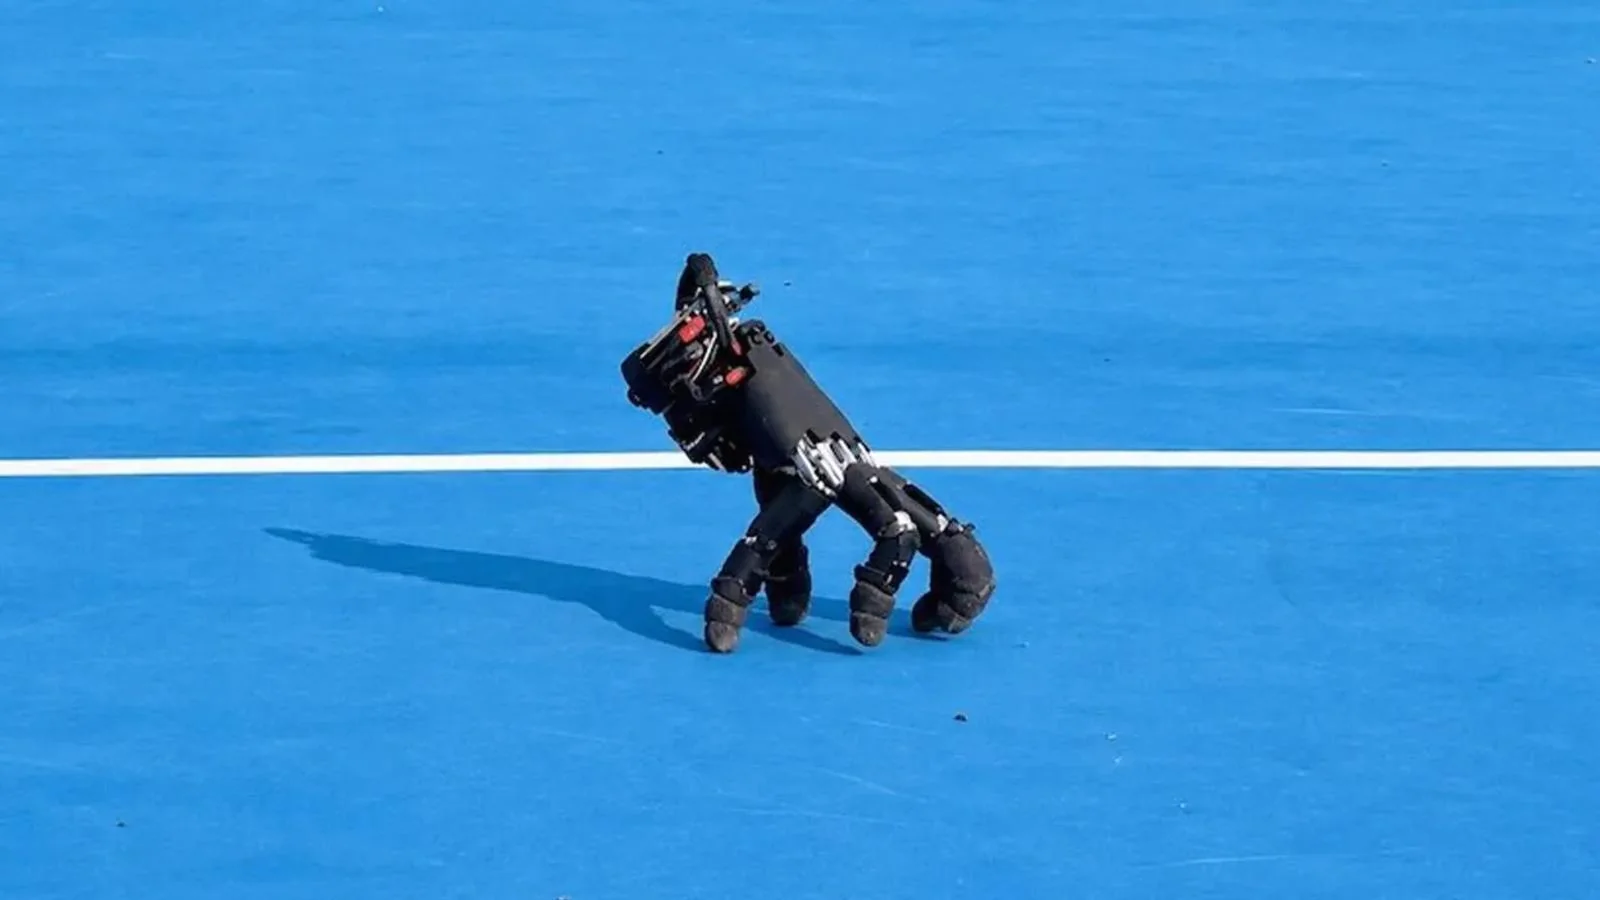
Especialistas del laboratorio Soft Robotics de la ETH Zurich han desarrollado una mano robótica única capaz de moverse de forma autónoma sobre la punta de sus dedos. Según Ixbt.com, este dispositivo innovador ha demostrado su capacidad no solo para mantener el equilibrio, sino también para adaptarse a diversas superficies e interactuar con objetos circundantes. Así lo informa Ixbt.com.
Durante el experimento, los investigadores utilizaron una mano robótica antropomórfica existente y decidieron no modificar la longitud de los dedos ni el controlador de gestión. Dado que los dedos humanos tienen longitudes diferentes, esta geometría complica significativamente la tarea de mantener la estabilidad durante el movimiento. Sin embargo, para hacer que el sistema fuera realmente autónomo, se le integró una batería especial, un módulo de computación y un conjunto de sensores.
Para crear el algoritmo de control, se utilizó un método de aprendizaje por refuerzo en un entorno virtual. Durante el entrenamiento, el sistema de AI fue recompensado por movimientos exitosos mientras aprendía a mantener la posición natural de los dedos. Tras numerosos intentos, el algoritmo aprendió a elegir trayectorias que mantienen el equilibrio de forma autónoma, y el modelo final se transfirió al dispositivo físico.
Pruebas en diversas superficies y capacidades prácticas
En las pruebas prácticas, la mano robótica pudo moverse sobre más de diez tipos de superficies diferentes, tanto en interiores como en exteriores. Caminó con éxito sobre superficies con coeficientes de fricción variados, como baldosas, césped y piedra, ajustando rápidamente el movimiento de los dedos según las condiciones. Los expertos también probaron el control por computadora como una prueba especial.Durante el experimento, la mano robótica completó por sí sola un nivel del juego de rompecabezas Sokoban presionando las teclas de flecha de un teclado de computadora sin perder el equilibrio. Esta capacidad de movimiento autónomo es crucial para futuros sistemas robóticos que operen en espacios restringidos.
Por ejemplo, un robot grande podría dejar su mano cerca de una ranura estrecha, permitiéndole alcanzar de forma independiente un elemento de control en el interior para realizar la operación necesaria y regresar. Este enfoque evita que el mecanismo principal tenga que introducir todo el manipulador en una zona estrecha.
Futuros proyectos científicos
Según los autores del proyecto, la capacidad de moverse por sí misma hace que las manos robóticas sean más universales para interfaces diseñadas para humanos y para trabajar en el espacio. El siguiente paso en esta dirección consistirá en combinar el movimiento autónomo con manipulaciones más complejas.En el futuro, se requerirá que la mano robótica no solo llegue al punto deseado de forma autónoma, sino que también realice allí operaciones de trabajo complejas sin errores. Esto llevará las capacidades de los robots utilizados en la industria y la vida cotidiana a un nuevo nivel.


Comentarios 0
…