


Des modèles d'IA universels testés pour la conduite automobile
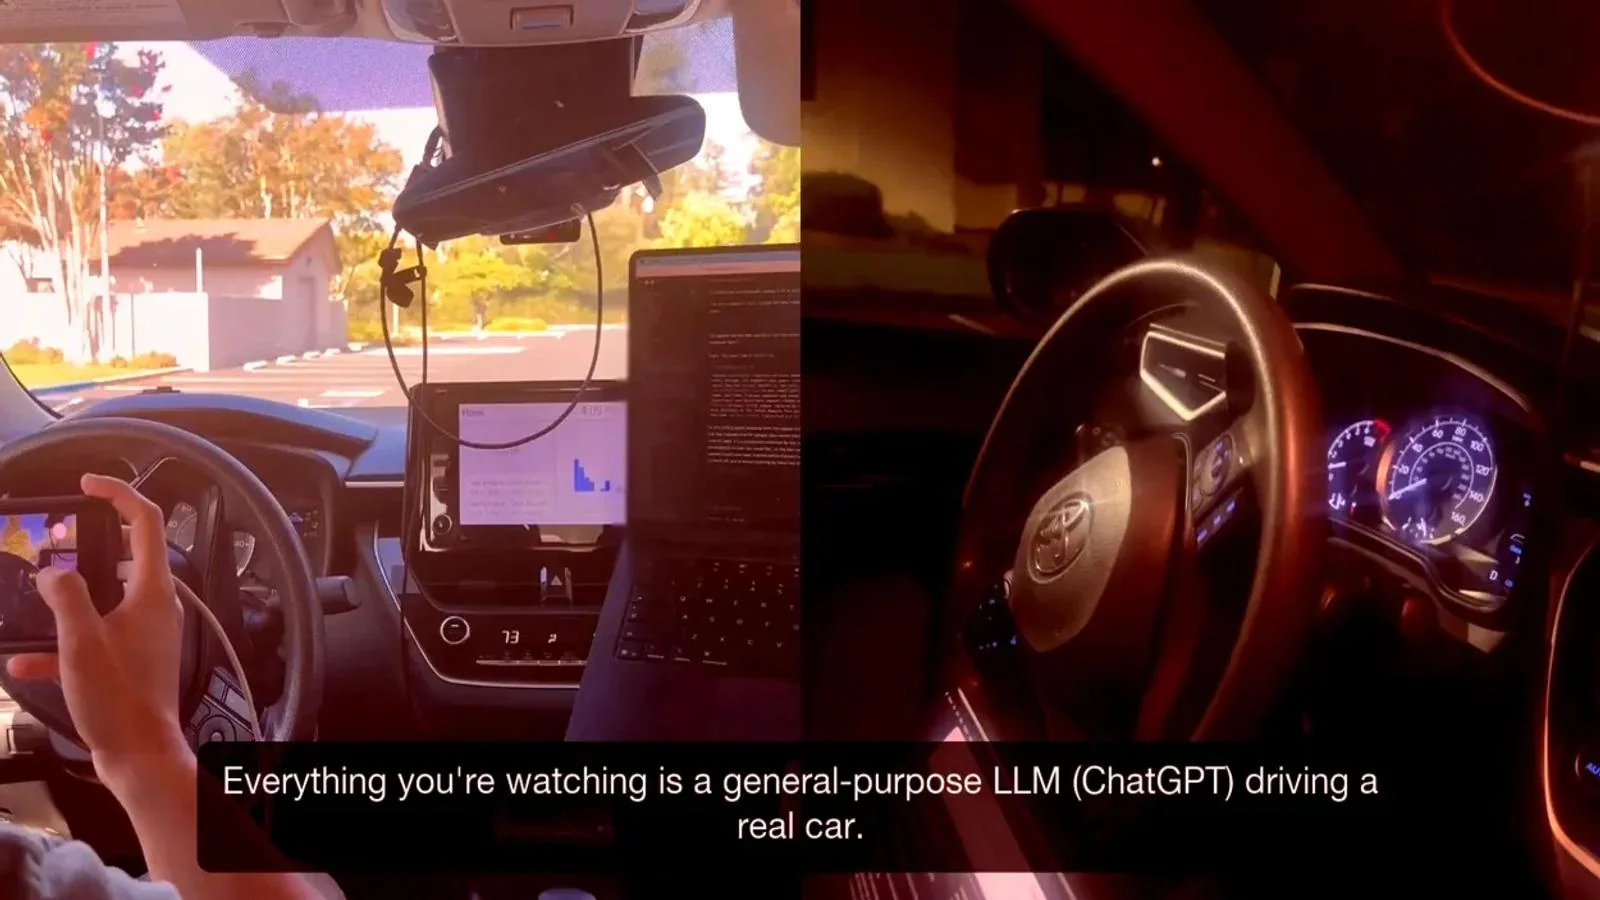
Malgré des années de développement et des investissements colossaux, les voitures autonomes modernes rencontrent encore des difficultés inattendues dans des situations relativement simples. Selon ixbt.com, elles sont confrontées à des arrêts soudains au milieu de la route, des collisions avec des obstacles, des erreurs dans les zones de travaux ou une incapacité à identifier les chaussées inondées. À cet égard, des chercheurs ont décidé de vérifier si des modèles d'IA universels, non spécifiquement conçus pour la conduite, pouvaient accomplir cette tâche. C'est ce que rapporte Ixbt.com rapporte cette information.
Au cours d'une expérience unique, les experts ont installé les modèles GPT-6 Astra d'OpenAI, Grok 4.6 de xAI et Claude Fable 5.1 d'Anthropic sur un ordinateur connecté à une Toyota Corolla réelle. L'ordinateur transmettait les paramètres du véhicule, tels que les données GPS et l'état des roues, tandis que le modèle renvoyait des commandes pour le volant, l'accélérateur et le frein. La personne présente dans la voiture ne contrôlait que la pédale de frein, sans diriger le véhicule.
Résultats des tests et problèmes principaux
Lors de l'expérience, la tâche du modèle consistait à parcourir de manière autonome un itinéraire de stationnement balisé par des cônes. Cependant, les résultats réels étaient loin d'être concluants. Selon les tests, seul GPT-6 Astra a réussi à parcourir la trajectoire complète, lors de la deuxième tentative et en 5 minutes. La voiture se déplaçait à seulement 0,94 mph (1,5 km/h), couvrant moins de 150 mètres. La plupart des autres modèles n'ont même pas réussi à négocier le premier virage.Selon les auteurs, le problème principal réside dans la perception spatiale. Les modèles ont mal identifié de quel côté de la ligne de cônes diagonaux se trouvait la route. Grok a notamment admis après la première tentative que la voiture s'était révélée plus large que l'image de la caméra et qu'il avait mal interprété l'espace devant le véhicule. Néanmoins, cette expérience constitue une étape importante en forçant pour la première fois des modèles universels modernes à conduire une voiture réelle.
Contraintes économiques et de sécurité
Les experts soulignent que les modèles universels actuels sont capables d'effectuer des tâches de conduite, bien qu'à très faible vitesse. Cependant, les résultats montrent qu'il reste beaucoup à faire en matière de sécurité, d'adaptation du comportement aux limites imposées et de méthodes de vérification. Le simple fait de se déplacer à très basse vitesse a représenté un coût élevé pour les chercheurs.Selon les calculs de The Register, pour un test complet réussi, les chercheurs ont dépensé 7,74 dollars pour traiter environ 6,6 millions de tokens. Cela représente environ 500 fois le coût du carburant pour une voiture ordinaire. Pour le transport autonome, il s'agit d'une contrainte majeure : bien que le modèle de langage puisse accomplir la tâche, ses coûts de calcul ne correspondent absolument pas à l'économie d'un trajet classique.
Il est intéressant de noter que certains modèles ont refusé de prendre le contrôle du véhicule. Selon les auteurs, GPT-6 Astra, en particulier, a refusé à plusieurs reprises de conduire, invoquant des raisons de sécurité, même sur un parking vide et avec des limites de vitesse strictes. Malgré les tentatives des chercheurs pour modifier les requêtes, certains modèles, comprenant qu'ils étaient face à une vraie voiture, ont persisté dans leur refus de la diriger.


Commentaires 0
…