


Des scientifiques suisses créent une main robotique capable de marcher sur ses doigts
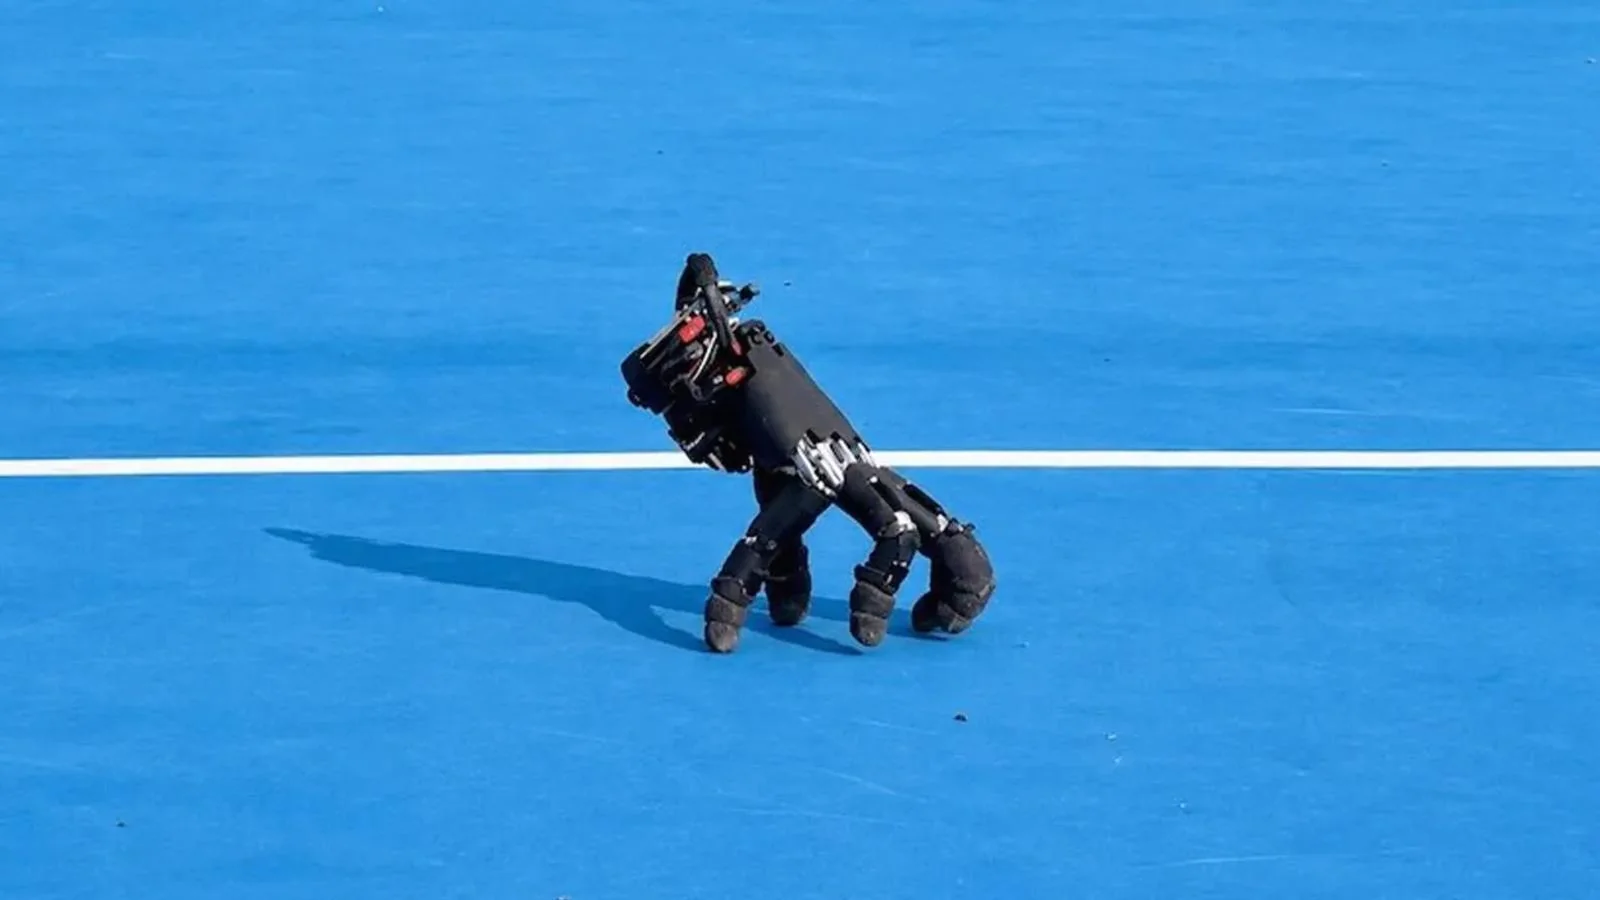
Des spécialistes du laboratoire Soft Robotics de l'ETH Zurich ont développé une main robotique unique capable de se déplacer de manière autonome sur le bout de ses doigts. Selon Ixbt.com, cet appareil innovant a démontré sa capacité non seulement à maintenir l'équilibre, mais aussi à s'adapter à diverses surfaces et à interagir avec les objets environnants. C'est ce que rapporte Ixbt.com.
Au cours de l'expérience, les chercheurs ont utilisé une main robotique anthropomorphe existante, décidant de ne pas modifier la longueur des doigts ni le contrôleur de gestion. Comme les doigts humains ont des longueurs différentes, cette géométrie rend la tâche de stabilité pendant le mouvement considérablement plus complexe. Cependant, pour rendre le système réellement autonome, une batterie spéciale, un module de calcul et un ensemble de capteurs y ont été intégrés.
Pour créer l'algorithme de contrôle, une méthode d'apprentissage par renforcement en environnement virtuel a été utilisée. Durant l'entraînement, le système d'AI a été récompensé pour ses mouvements réussis tout en apprenant à maintenir la position naturelle des doigts. Après de nombreuses tentatives, l'algorithme a appris à choisir des trajectoires maintenant l'équilibre de manière autonome, et le modèle final a été transféré sur le dispositif physique.
Tests sur diverses surfaces et capacités pratiques
Lors des tests pratiques, la main robotique a pu se déplacer sur plus de dix types de surfaces différentes, tant à l'intérieur qu'à l'extérieur. Elle a réussi à marcher sur des surfaces aux coefficients de friction variés, comme le carrelage, l'herbe et la pierre, en ajustant rapidement le mouvement des doigts selon les conditions. Les experts ont également testé le contrôle par ordinateur comme test spécial.Pendant l'expérience, la main robotique a terminé seule un niveau du jeu de réflexion Sokoban en appuyant tour à tour sur les touches fléchées d'un clavier d'ordinateur sans perdre l'équilibre. Cette capacité de mouvement autonome est cruciale pour les futurs systèmes de robotique opérant dans des espaces restreints.
Par exemple, un grand robot pourrait laisser sa main près d'une fente étroite, lui permettant d'atteindre indépendamment un élément de contrôle à l'intérieur pour effectuer l'opération nécessaire avant de revenir. Cette approche évite au mécanisme principal d'avoir à introduire tout le manipulateur dans une zone étroite.
Projets scientifiques futurs
Selon les auteurs du projet, la capacité de se déplacer par soi-même rend les mains robotiques plus universelles pour les interfaces conçues pour l'homme et pour le travail dans l'espace. La prochaine étape dans cette direction consistera à combiner le mouvement autonome avec des manipulations plus complexes.À l'avenir, la main robotique devra non seulement atteindre le point souhaité de manière autonome, mais aussi y effectuer des opérations de travail complexes sans erreur. Cela portera les capacités des robots utilisés dans l'industrie et la vie quotidienne à un nouveau niveau.


Commentaires 0
…