


Универсальные модели искусственного интеллекта протестированы в управлении автомобилем
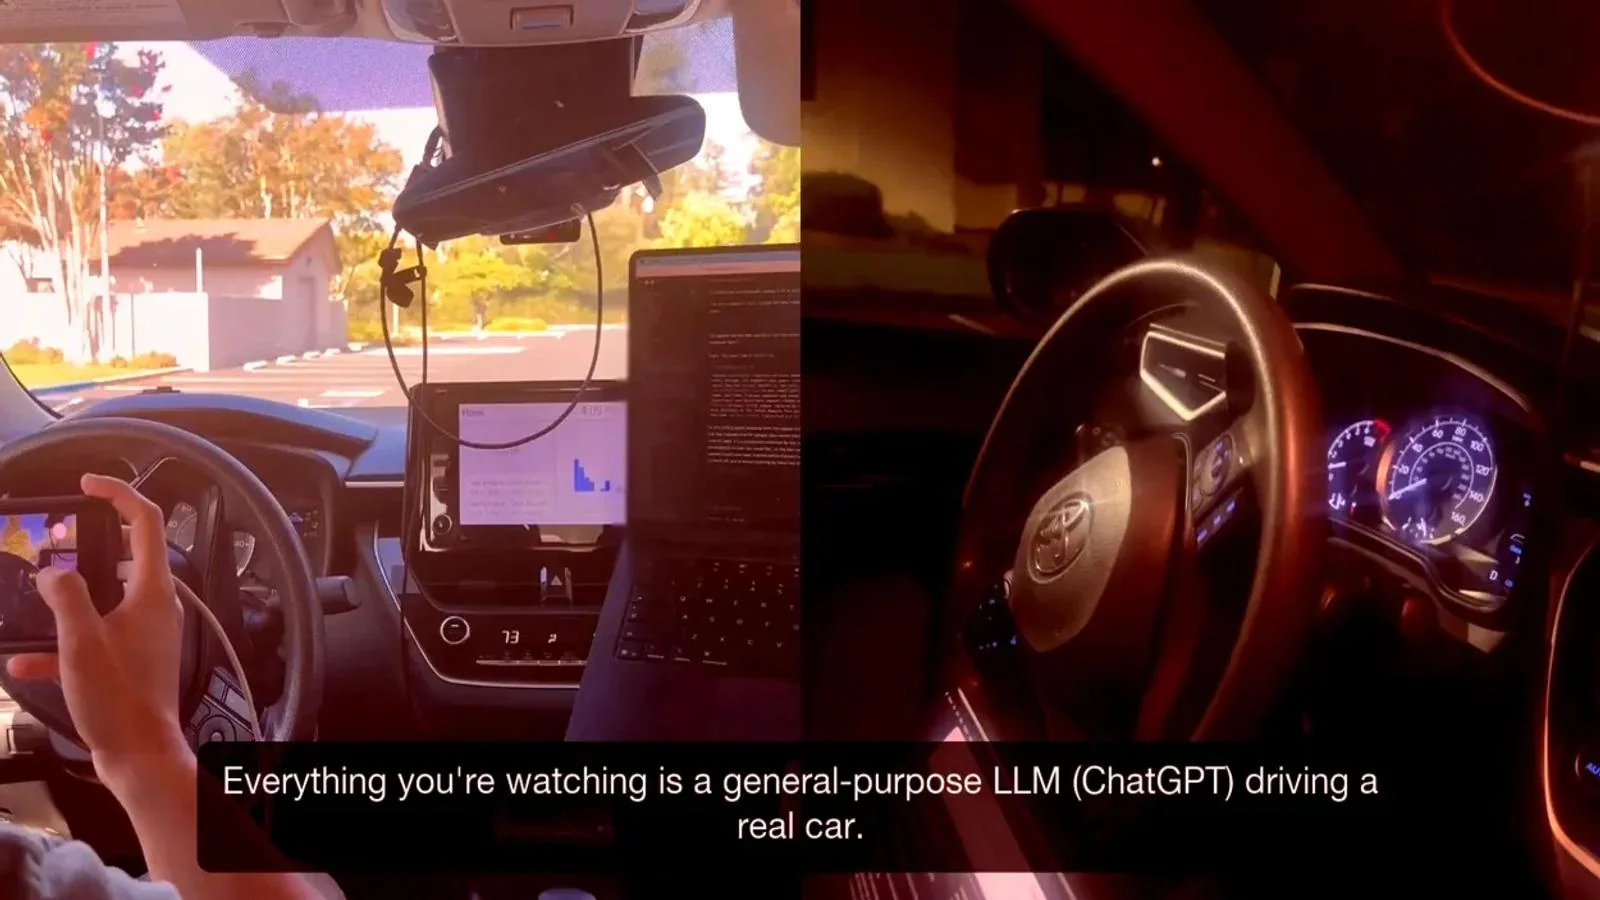
Несмотря на многолетние разработки и огромные затраты, современные автономные автомобили все еще сталкиваются с неожиданными трудностями в относительно простых ситуациях. По данным иксбт.ком, они сталкиваются с такими проблемами, как остановка посреди дороги, столкновение с препятствиями, потеря ориентации на участках ремонта или неспособность распознать затопленные участки проезжей части. В связи с этим ученые решили проверить, способны ли универсальные модели искусственного интеллекта, изначально не предназначенные для управления автомобилем, справиться с такой задачей. Об этом сообщает Иксбт.ком.
В ходе уникального эксперимента специалисты установили модели ГПТ-6 Astra от OpenAI, Grok 4.6 от xAI и Claude Fable 5.1 от Anthropic на компьютер, подключенный к реальному автомобилю Toyota Corolla. Ноутбук передавал автомобильные параметры, такие как данные ГПС и состояние колес, а модель, в свою очередь, возвращала команды управления рулем, газом и тормозом. Человек, находившийся в машине, контролировал только педаль тормоза, но не управлял автомобилем.
Результаты испытаний и основные проблемы
В ходе эксперимента задачей модели было самостоятельно пройти маршрут на парковке, обозначенный конусами. Однако фактические результаты оказались далеки от уверенного вождения. Согласно результатам испытаний, только ГПТ-6 Astra смогла полностью пройти траекторию — это удалось со второй попытки за 5 минут. При этом машина двигалась со скоростью всего 0,94 мили в час (1,5 км/ч), преодолев менее 150 метров. Большинство остальных моделей не смогли справиться даже с первым поворотом.По оценкам авторов, основная проблема была связана с пространственным восприятием. Модели неверно определяли, с какой стороны от ряда диагональных конусов находится дорога. В частности, Grok после первой попытки открыто признал, что автомобиль оказался шире, чем на изображении с камеры, и неверно интерпретировал пространство перед машиной. Тем не менее, этот эксперимент стал значительным шагом в попытке впервые заставить современные универсальные модели самостоятельно управлять реальным автомобилем.
Экономические ограничения и вопросы безопасности
Специалисты отмечают, что текущие универсальные модели способны выполнять задачи по управлению реальным автомобилем, пусть и на очень низкой скорости. Однако полученные результаты показали, что предстоит еще много работы над обеспечением безопасности, адаптацией поведения к установленным ограничениям и методами проверки. В частности, даже движение на очень низкой скорости обошлось исследователям дорого.По расчетам Те Регистер, на обработку 6,6 миллиона токенов для одного завершенного тестового заезда исследователи потратили 7,74 доллара. Это примерно в 500 раз больше стоимости топлива, затрачиваемого обычным автомобилем. Для автономного транспорта это является важным ограничением, так как языковая модель может выполнить задачу, но ее вычислительные затраты совершенно не соответствуют экономике обычной поездки.
Интересно, что некоторые модели вообще не хотели брать на себя управление машиной. По словам авторов, особенно ГПТ-6 Astra несколько раз отказывалась от управления, ссылаясь на соображения безопасности даже на пустой парковке и при строгих ограничениях скорости. Несмотря на то, что исследователи пытались менять запросы, некоторые модели, осознавая, что находятся перед реальным автомобилем, продолжали отказываться им управлять.


Комментарии 0
…