


Швейцарские ученые создали роборуку, способную ходить на пальцах
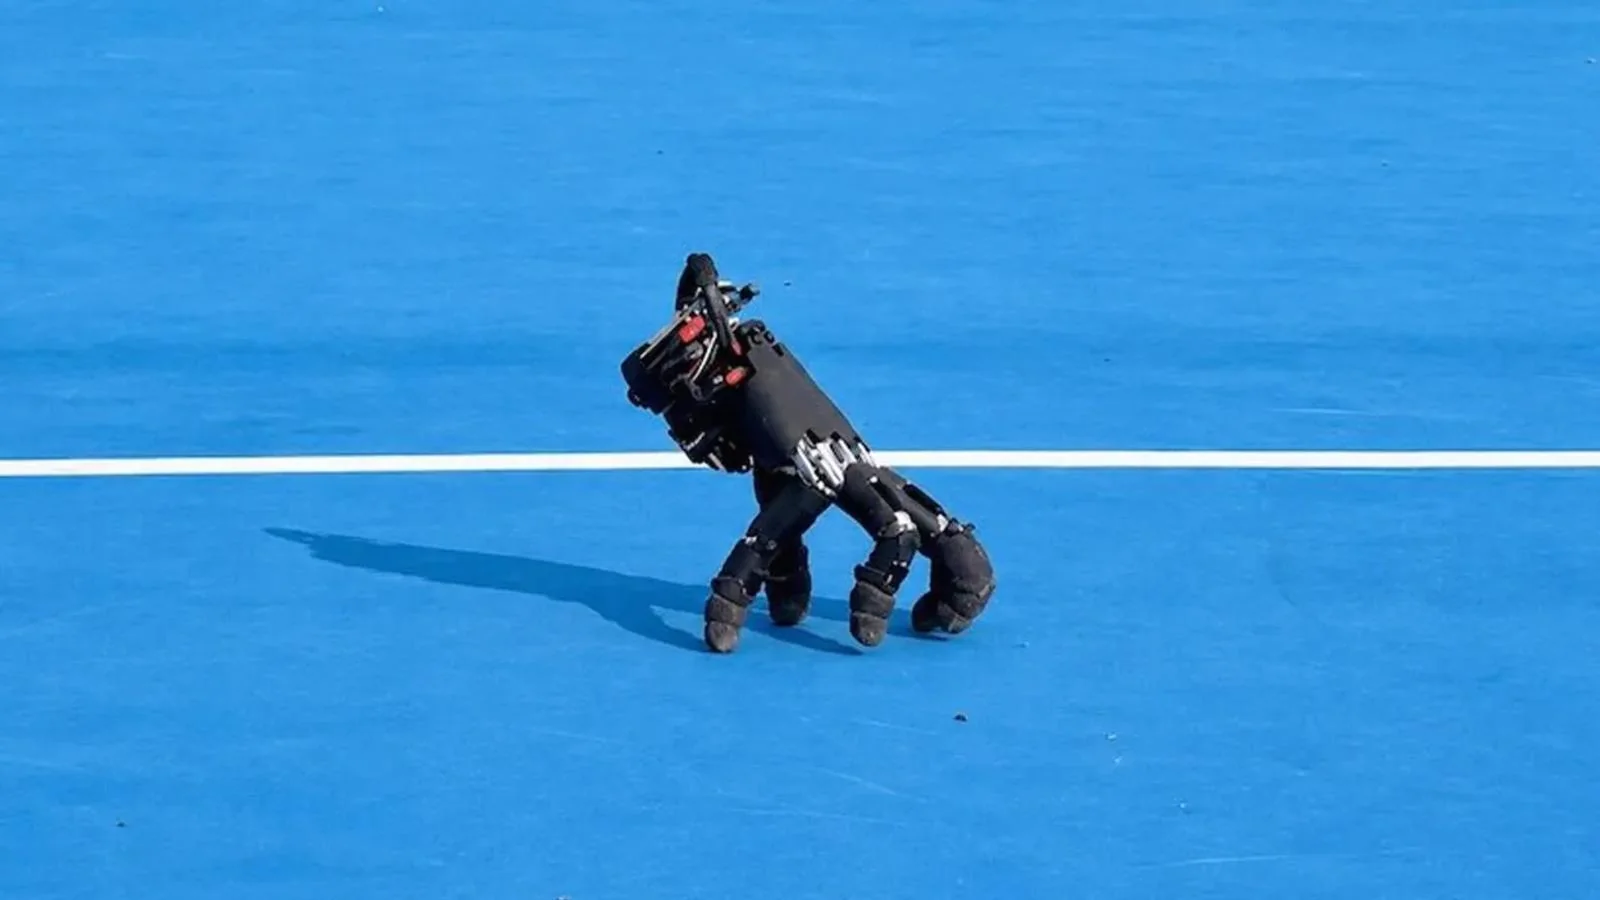
Специалисты лаборатории Софт Роботикс при Швейцарской высшей технической школе (ETH Зурич) разработали уникальную роботизированную руку, способную самостоятельно передвигаться на кончиках своих пальцев. Согласно данным Иксбт.ком, это инновационное устройство продемонстрировало способность не только удерживать равновесие, но и адаптироваться к различным поверхностям, а также взаимодействовать с окружающими объектами. Об этом сообщает Иксбт.ком .
В ходе эксперимента ученые использовали готовую антропоморфную роборуку, решив не менять длину пальцев и штатный контроллер управления. Поскольку человеческие пальцы имеют разную длину, такая геометрия значительно усложняет задачу обеспечения устойчивости во время движения. Однако для того, чтобы сделать систему по-настоящему автономной, на нее были установлены специальный аккумулятор, вычислительный модуль и набор датчиков.
При создании алгоритма управления использовался метод обучения с подкреплением в виртуальной среде. В процессе тренировок система AI получала вознаграждение за успешные действия, одновременно обучаясь сохранять естественное положение пальцев. После множества попыток алгоритм самостоятельно освоил выбор траекторий для удержания равновесия, и готовая модель была перенесена на физическое устройство.
Испытания на различных поверхностях и практические возможности
Во время практических испытаний роборука смогла передвигаться по более чем десяти типам поверхностей как в помещении, так и на улице. Она успешно перемещалась по кафелю, траве и камням с разным коэффициентом трения, оперативно корректируя движения пальцев в зависимости от условий. В качестве специального теста специалисты также проверили компьютерное управление.В ходе эксперимента роборука, не теряя равновесия, поочередно нажимала клавиши со стрелками на компьютерной клавиатуре, самостоятельно пройдя один из уровней игры-головоломки Сокобан. Подобная способность к автономному передвижению имеет решающее значение для робототехнических систем, работающих в ограниченном пространстве.
В частности, крупный робот сможет оставить свою руку у узкого проема, чтобы она самостоятельно добралась до элемента управления внутри, выполнила необходимую операцию и вернулась обратно. Такой подход избавляет от необходимости просовывать весь манипулятор в узкую зону.
Дальнейшие научные планы
По мнению авторов проекта, возможность самостоятельного передвижения делает роборуки более универсальными при работе с интерфейсами, созданными для людей, и в пространстве в целом. Следующим шагом в этом направлении станет интеграция автономного передвижения с более сложными манипуляциями.В будущем от роборуки потребуется не только самостоятельно добираться до нужной точки, но и безошибочно выполнять там сложные рабочие операции. Это выведет возможности роботов, применяемых в промышленности и повседневной жизни, на новый уровень.


Комментарии 0
…