


Shveysariyalik olimlar barmoqlarda yuruvchi robot-qoʻlni yaratdi
QisqachaAI yordamida tayyorlanganKo‘rsatish
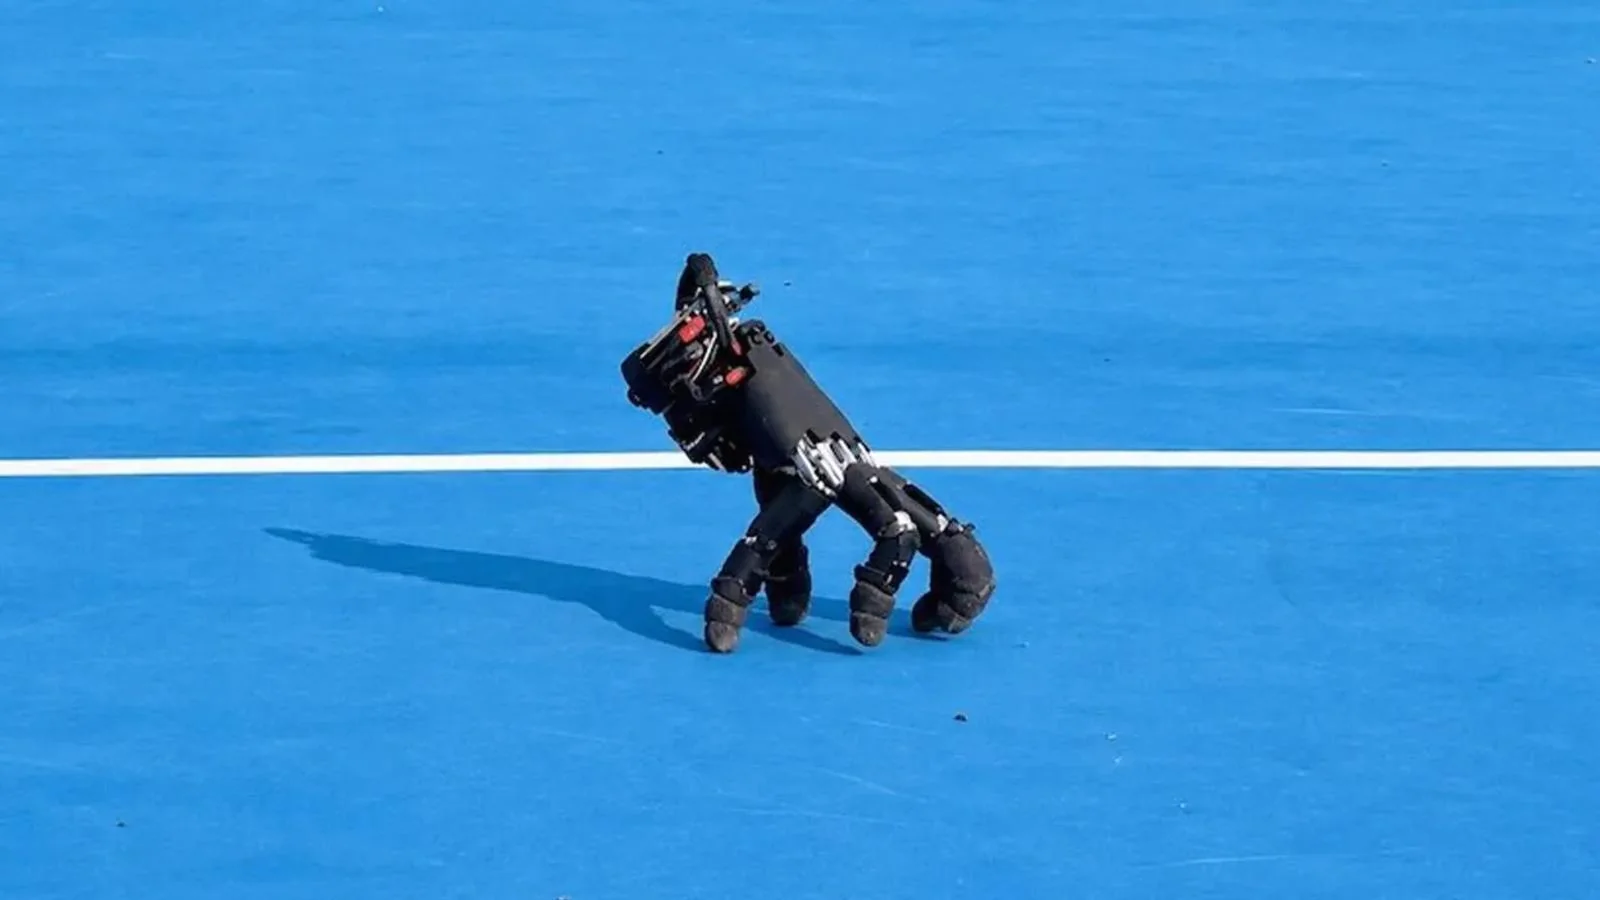
- Shveysariya oliy texnika maktabi (ETH Zurich) qoshidagi Soft Robotics laboratoriyasi mutaxassislari oʻz barmoqlari uchida mustaqil ravishda harakatlana oladigan noyob robotlashtirilgan qoʻlni ishlab chiqishdi.
- Ushbu innovatsion qurilma nafaqat muvozanatni saqlash, balki turli yuzalarga moslashish hamda atrofdagi narsalar bilan oʻzaro taʼsirlashish qobiliyatiga ega ekanligini namoyish etdi.
Shveysariya oliy texnika maktabi (ETH Zurich) qoshidagi Soft Robotics laboratoriyasi mutaxassislari oʻz barmoqlari uchida mustaqil ravishda harakatlana oladigan noyob robotlashtirilgan qoʻlni ishlab chiqishdi. Ixbt.com maʼlumotiga koʻra, ushbu innovatsion qurilma nafaqat muvozanatni saqlash, balki turli yuzalarga moslashish hamda atrofdagi narsalar bilan oʻzaro taʼsirlashish qobiliyatiga ega ekanligini namoyish etdi. Bu haqda Ixbt.com xabar beradi.
Tajriba davomida olimlar tayyor antropomorfik robot qoʻldan foydalanishdi va uning barmoq uzunligi hamda boshqaruvchi kontrollerini oʻzgartirmaslikka qaror qilishdi. Inson barmoqlari turlicha uzunlikka ega boʻlgani sababli, bunday geometriya harakatlanish vaqtida barqarorlikni taʼminlash vazifasini sezilarli darajada murakkablashtiradi. Biroq tizimni chinakam avtonom qilish maqsadida unga maxsus akkumulyator, hisoblash moduli va sensorlar jamlanmasi oʻrnatildi.
Boshqaruv algoritmini yaratishda virtual muhitda mustahkamlash usulidan foydalanildi. Mashgʻulotlar jarayonida sunʼiy intellekt tizimi muvaffaqiyatli harakatlar uchun mukofot olib, bir vaqtning oʻzida barmoqlarning tabiiy holatini saqlab qolishga oʻrgatildi. Koʻplab urinishlardan soʻng algoritm mustaqil ravishda muvozanatni ushlab turuvchi trayektoriyalarni tanlashni oʻzlashtirdi va tayyor model fizik qurilmaga koʻchirildi.
Turli yuzalardagi sinovlar va amaliy imkoniyatlar
Amaliy sinovlar chogʻida robot qoʻl xona ichida ham, tashqarida ham oʻndan ortiq turli qoplamali yuzalar boʻylab harakatlana oldi. U kafel, maysa va tosh kabi ishqalanish koeffitsiyenti turlicha boʻlgan sirtlarda ham muvaffaqiyatli yurib, sharoitga qarab barmoqlar harakatini tezda toʻgʻrilab bordi. Mutaxassislar maxsus test sifatida kompyuter boshqaruvini ham sinab koʻrishdi.Tajriba davomida robot qoʻl muvozanatni yoʻqotmagan holda kompyuter klaviaturasidagi strelka tugmachalarini navbat bilan bosib, Sokoban boshqotirma oʻyinining bir bosqichini mustaqil ravishda yakunladi. Bu kabi avtonom harakatlanish qobiliyati kelgusida cheklangan fazolarda ishlaydigan robototexnika tizimlari uchun juda muhim ahamiyat kasb etadi.
Jumladan, yirik robot tor tirqish yaqinida oʻz qoʻlini qoldirib ketishi va u yerda mustaqil ravishda ichkaridagi boshqaruv elementiga yetib borib, zarur amaliyotni bajarib qaytishi mumkin boʻladi. Bunday yondashuv asosiy mexanizmga butun manipulyatorni tor hududga tiqib oʻtirish zaruratini yoʻqotadi.
Kelgusidagi ilmiy rejalar
Loyiha mualliflarining fikricha, oʻz-oʻzidan harakatlanish imkoniyati robot-qoʻllarni inson uchun moʻljallangan interfeyslar hamda fazoda ishlashda yanada universal qiladi. Mazkur yoʻnalishdagi keyingi qadam mustaqil harakatlanishni yanada murakkab manipulyatsiyalar bilan uygʻunlashtirishdan iborat boʻladi.Bunda kelgusida robot qoʻl nafaqat kerakli nuqtaga mustaqil ravishda yetib borishi, balki oʻsha yerda murakkab ishchi amaliyotlarni ham bexato bajarishi talab etiladi. Bu esa kelajakda sanoat va kundalik hayotda qoʻllaniladigan robotlar imkoniyatlarini yangi bosqichga olib chiqadi.


Izohlar 0
…