


Швейцариялик олимлар бармоқларда юрувчи робот-қўлни яратди
ҚисқачаAI ёрдамида тайёрланганКўрсатиш
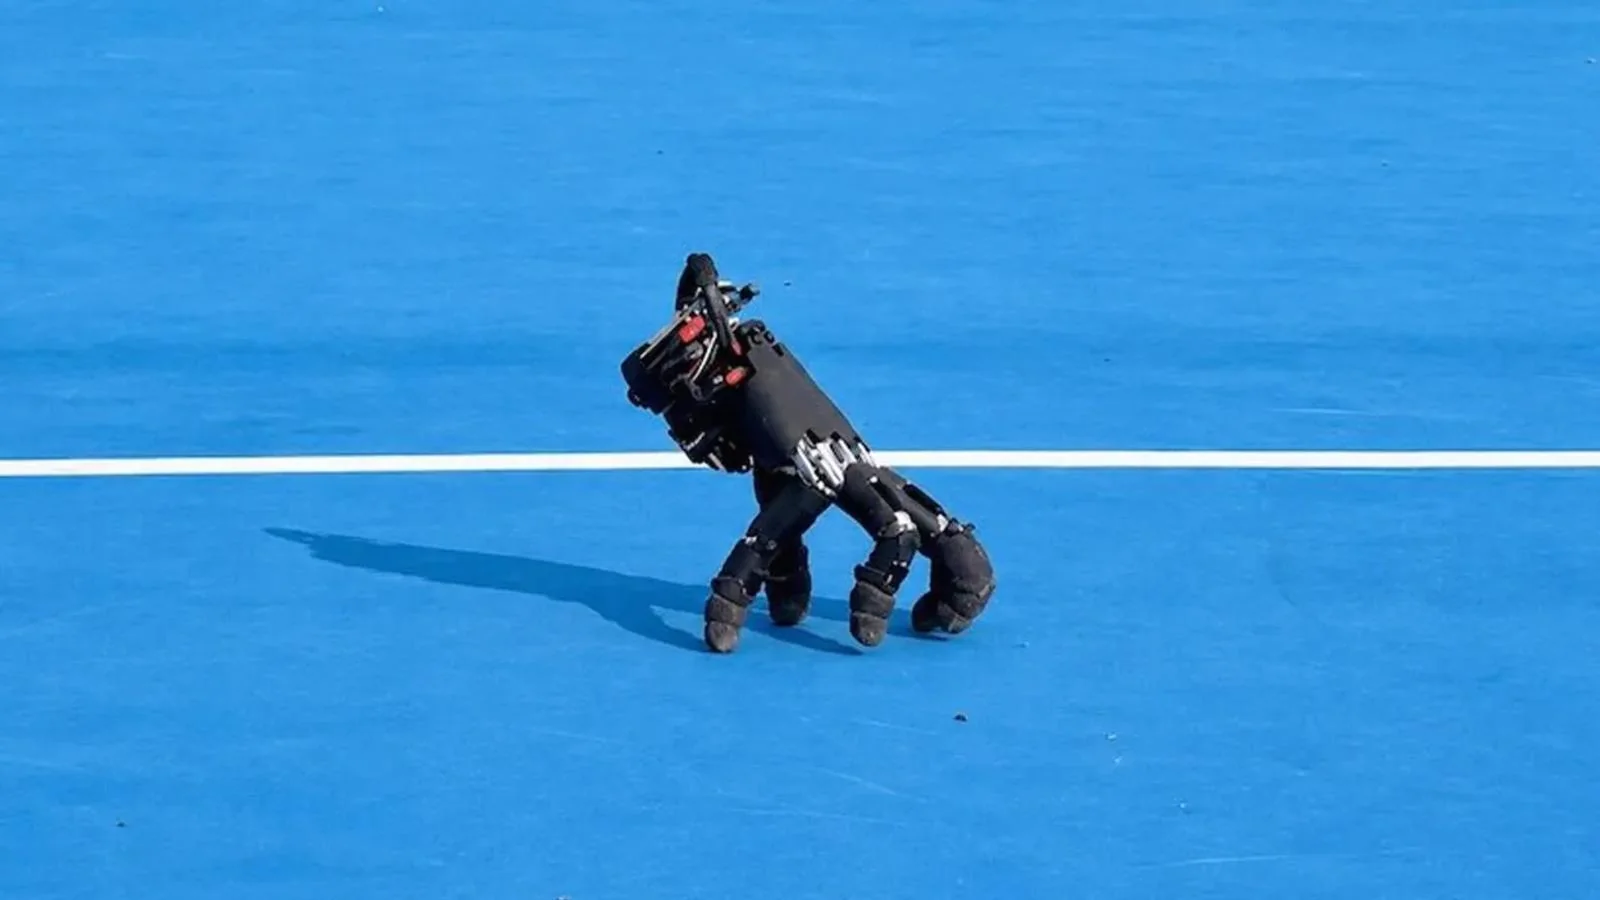
- Швейсария олий техника мактаби (ETH Зурич) қошидаги Софт Роботикс лабораторияси мутахассислари ўз бармоқлари учида мустақил равишда ҳаракатлана оладиган ноёб роботлаштирилган қўлни ишлаб чиқишди.
- Ушбу инновацион қурилма нафақат мувозанатни сақлаш, балки турли юзаларга мослашиш ҳамда атрофдаги нарсалар билан ўзаро таъсирлашиш қобилиятига эга эканлигини намойиш этди.
Швейцария олий техника мактаби (ETH Зурич) қошидаги Софт Роботикс лабораторияси мутахассислари ўз бармоқлари учида мустақил равишда ҳаракатлана оладиган ноёб роботлаштирилган қўлни ишлаб чиқишди. Ixbt.com маълумотига кўра, ушбу инновацион қурилма нафақат мувозанатни сақлаш, балки турли юзаларга мослашиш ҳамда атрофдаги нарсалар билан ўзаро таъсирлашиш қобилиятига эга эканлигини намойиш этди. Бу ҳақда Ixbt.com хабар беради.
Тажриба давомида олимлар тайёр антропоморфик робот қўлдан фойдаланишди ва унинг бармоқ узунлиги ҳамда бошқарувчи контроллерини ўзгартирмасликка қарор қилишди. Инсон бармоқлари турлича узунликка эга бўлгани сабабли, бундай геометрия ҳаракатланиш вақтида барқарорликни таъминлаш вазифасини сезиларли даражада мураккаблаштиради. Бироқ тизимни чинакам автоном қилиш мақсадида унга махсус аккумулятор, ҳисоблаш модули ва сенсорлар жамланмаси ўрнатилди.
Бошқарув алгоритмини яратишда виртуал муҳитда мустаҳкамлаш усулидан фойдаланилди. Машғулотлар жараёнида сунъий интеллект тизими муваффақиятли ҳаракатлар учун мукофот олиб, бир вақтнинг ўзида бармоқларнинг табиий ҳолатини сақлаб қолишга ўргатилди. Кўплаб уринишлардан сўнг алгоритм мустақил равишда мувозанатни ушлаб турувчи траекторияларни танлашни ўзлаштирди ва тайёр модел физик қурилмага кўчирилди.
Турли юзалардаги синовлар ва амалий имкониятлар
Амалий синовлар чоғида робот қўл хона ичида ҳам, ташқарида ҳам ўндан ортиқ турли қопламали юзалар бўйлаб ҳаракатлана олди. У кафел, майса ва тош каби ишқаланиш коэффициенти турлича бўлган сиртларда ҳам муваффақиятли юриб, шароитга қараб бармоқлар ҳаракатини тезда тўғрилаб борди. Мутахассислар махсус тест сифатида компьютер бошқарувини ҳам синаб кўришди.Тажриба давомида робот қўл мувозанатни йўқотмаган ҳолда компьютер клавиатурасидаги стрелка тугмачаларини навбат билан босиб, Сокобан бошқотирма ўйинининг бир босқичини мустақил равишда якунлади. Бу каби автоном ҳаракатланиш қобилияти келгусида чекланган фазоларда ишлайдиган робототехника тизимлари учун жуда муҳим аҳамият касб этади.
Жумладан, йирик робот тор тирқиш яқинида ўз қўлини қолдириб кетиши ва у ерда мустақил равишда ичкаридаги бошқарув элементига етиб бориб, зарур амалиётни бажариб қайтиши мумкин бўлади. Бундай ёндашув асосий механизмга бутун манипуляторни тор ҳудудга тиқиб ўтириш заруратини йўқотади.
Келгусидаги илмий режалар
Лойиҳа муаллифларининг фикрича, ўз-ўзидан ҳаракатланиш имконияти робот-қўлларни инсон учун мўлжалланган интерфейслар ҳамда фазода ишлашда янада универсал қилади. Мазкур йўналишдаги кейинги қадам мустақил ҳаракатланишни янада мураккаб манипуляциялар билан уйғунлаштиришдан иборат бўлади.Бунда келгусида робот қўл нафақат керакли нуқтага мустақил равишда етиб бориши, балки ўша ерда мураккаб ишчи амалиётларни ҳам бехато бажариши талаб этилади. Бу эса келажакда саноат ва кундалик ҳаётда қўлланиладиган роботлар имкониятларини янги босқичга олиб чиқади.


Изоҳлар 0
…